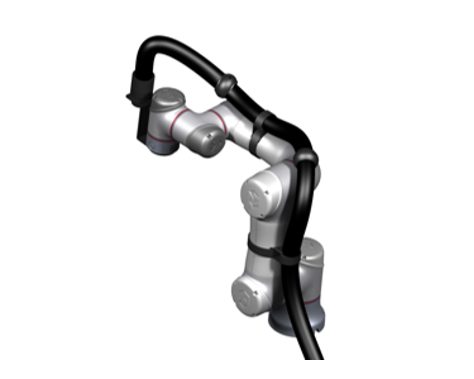
直接结论:1系适合运动幅度可控、安装空间紧凑、预算敏感的协作机器人和小型六轴。它优先解决轻量化、通用安装和快速交付问题:两端固定,按线束外径选择标准管径,再确认机器人J3/J4接口和最小弯曲半径。
适用工况:先判断运动,再判断防护
适用场景 1
搬运码垛、上下料、激光视觉和常规打磨
适用场景 2
轨迹幅度可控,扭转和伸缩需求不极端
适用场景 3
对自重、安装空间和成本较敏感
适用场景 4
需要快速更换末端工具或维护线缆
核心参数
| 管径选择(内径/外径) | φ29(φ34.5) / φ36(φ42.5) / φ48(φ54.5) / φ70(φ80) |
|---|---|
| 接头防护等级 | IP54 |
| 主体材质 | PA6 / PA12 波纹管 |
| 安装方式 | 固定支架直连 |
| 适配机器人 | UR、AUBO、节卡、越疆、珞石等协作机器人,小型六轴参考适配 |
结构原理与设计重点
轻量化优先
波纹管、固定座和分线结构尽量降低附加质量和转动惯量。
通用接口
按机器人法兰、J3/J4固定点和线束走向确认支架,避免只按管径下单。
维护友好
保留线缆分线、检查和局部更换空间,减少整包拆装。
五步选型顺序
第 1 步
列出机器人品牌、准确型号、负载和臂展。
第 2 步
统计线缆、气管的数量、截面积、外径和最小弯曲半径。
第 3 步
校核J3/J4轴运动包络与固定点,确认是否发生干涉。
第 4 步
按填充率和弯曲半径选择φ29/φ36/φ48/φ70标准内径。
第 5 步
输出2D/3D接口、BOM和安装说明,必要时试装验证。
系列边界:什么情况下要换方案
如果存在持续大范围扭转、重载长行程或焊渣飞溅,应分别评估2系旋转支架、3系外置弹簧或4系炮筒,不应只靠1系增加固定点解决。
相关方案与案例
常见问题
1系能装在UR或AUBO协作机器人上吗?
可以评估,但必须按准确型号和法兰接口确认。不同协作机器人外形相近,固定点、J3/J4孔位和运动范围仍可能不同。
1系和3系怎么选?
运动幅度小、以固定导向为主选1系;需要明显伸缩补偿、重载或大范围运动时选3系。
选管径看线缆截面积还是外径?
先看线缆/气管成束后的总外径和数量,再按弯曲半径与填充率校核。截面积不能替代外径。
是否支持非标机器人?
支持。需要提供3D模型、法兰尺寸、固定点范围和线缆清单,工程师再确认非标支架与波纹管走向。