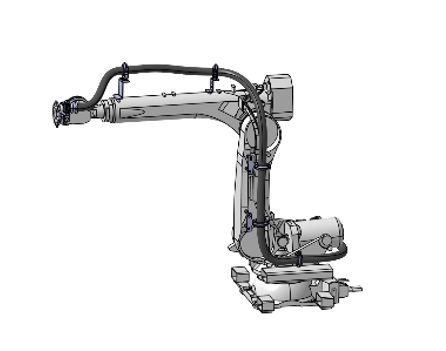
直接结论:2系核心不是“多转几度”,而是让管线包在机器人腕部旋转时跟随运动、释放扭转应力。适合轨迹中反复旋转、线束容易打结或与本体干涉的项目,选型时必须用完整动作仿真确认旋转中心和包络。
适用工况:先判断运动,再判断防护
适用场景 1
机器人腕部存在持续或反复旋转
适用场景 2
管线包在固定安装下容易出现扭转、打结或干涉
适用场景 3
需要维持线缆最小弯曲半径并减少局部磨损
适用场景 4
希望降低维护频次,但不属于焊渣飞溅极端工况
核心参数
| 管径选择(内径/外径) | φ29(φ34.5) / φ36(φ42.5) / φ48(φ54.5) / φ70(φ80) |
|---|---|
| 接头防护等级 | IP54 |
| 主体材质 | PA12 + 金属支架 |
| 旋转角度 | 360°随动旋转 |
| 适用工况 | 螺柱焊、涂胶、喷涂、大范围旋转搬运 |
结构原理与设计重点
万向随动
旋转支架跟随机器人运动方向调整,减少线束内部扭转累积。
金属承载
旋转机构承担动态载荷,波纹管负责导向与防护,两者分开设计。
包络校核
以机器人全动作包络、腕部中心线和工具姿态为基础确认旋转中心。
五步选型顺序
第 1 步
确认旋转发生在哪一轴、最大角度和重复频率。
第 2 步
记录线束根数、外径、最小弯曲半径及末端工具接口。
第 3 步
获取机器人3D模型,核对旋转支架与本体、夹具的干涉。
第 4 步
确定支架安装位置、旋转方向、限位和线缆余量。
第 5 步
制作BOM并按完整动作进行试装,确认无扭转堆积。
系列边界:什么情况下要换方案
2系适合旋转随动和常规防护,不等于全封闭抗焊渣结构。钢点焊、焊渣飞溅强的场景应优先评估4系炮筒或组合方案。
相关方案与案例
常见问题
360°旋转是否代表所有方向都能无限制旋转?
不是。连续多圈旋转涉及线缆和气管连接方式,需按实际动作确认是否需要滑环或限制圈数。
2系旋转支架适合点焊吗?
常规点焊可评估,但焊渣和冲击明显时通常需要4系炮筒承担外层防护。
旋转支架会增加多少重量?
取决于管径、支架形式和机器人承载余量,需在BOM阶段给出,不建议用统一百分比估算。
如何验证是否有效释放扭转?
用完整动作仿真和试装观察线束扭转、固定点和波纹管应力痕迹,而不是只看静态照片。