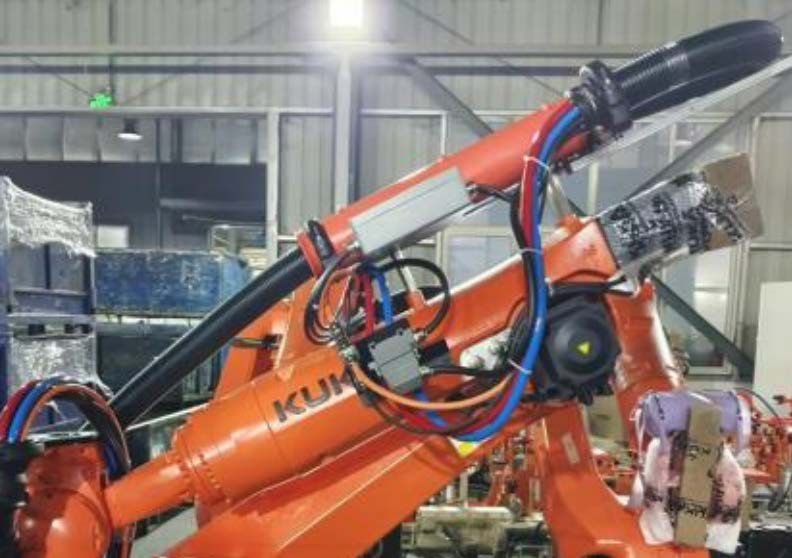
项目概览:某汽车零部件厂在点焊工况中使用KUKA KR210-2700 | 若干,项目记录对应4 系直筒配置。该页面用于说明同类项目的选型入口、接口确认和维护重点,不把单项目配置直接扩展为其他机器人的通用结论。
公开项目信息
客户名称匿名展示。项目数量、时间和配置如后续复核发生变化,以项目技术协议和最终确认版图纸为准。
工况拆解
项目重点不是“选了哪一根管”,而是让管线包在点焊动作中保持合理弯曲、固定和防护。选型时要同时检查机器人在J3/J4附近的运动包络、末端工具姿态、线缆束外径和现场介质。对于高频动作,固定点应力和局部磨损通常比静态安装尺寸更值得关注。
- 运动范围:确认最大伸展、旋转和腕部姿态。
- 线缆约束:统计线缆与气管数量、外径和最小弯曲半径。
- 环境约束:确认焊渣、粉尘、油污、温度或清洁方式。
- 维护约束:确认外层检查、易损件更换和停机窗口。
选型逻辑
锁定机器人型号
按KUKA KR210-2700 | 若干的法兰、J3/J4固定点和控制器动作范围确认接口。
拆解管线包配置
公开配置为4 系直筒。需要进一步区分管径、支架、外层防护和线束规格。
校核完整动作
用真实轨迹检查拉紧、堆叠、扭转和与本体、工具、夹具的干涉。
形成确认版资料
输出安装基准、接口尺寸、BOM和维护说明,再进入试装或批量交付。
实施与验收检查
接口
固定座、法兰、螺栓和工具侧连接无松动、无干涉。
弯曲半径
全动作过程中线缆束不小于允许弯曲半径。
运动余量
最大伸展不拉紧,最小收缩不严重堆叠。
外层防护
防护结构覆盖高风险区域,并保留点检和更换通道。
紧固点
固定件承受动态载荷,无明显滑移和应力集中。
维护记录
记录点检周期、发现项、更换件和复检结果。
相关产品与方案
常见问题
这个案例公开了哪些信息?
公开信息包括城市、客户类型、工艺、机器人型号或品牌、管线包配置和项目时间。客户名称按行业类型匿名展示。
同类项目可以直接复制配置吗?
不能直接复制。必须按准确机器人型号、J3/J4固定点、线缆清单、运动包络和现场工况重新校核,案例只作为同类方案参考。
可以索取方案图或BOM吗?
需由工程师根据项目和保密边界确认。官网页面只展示公开概览,不公开客户专属图纸、完整BOM或合同数据。