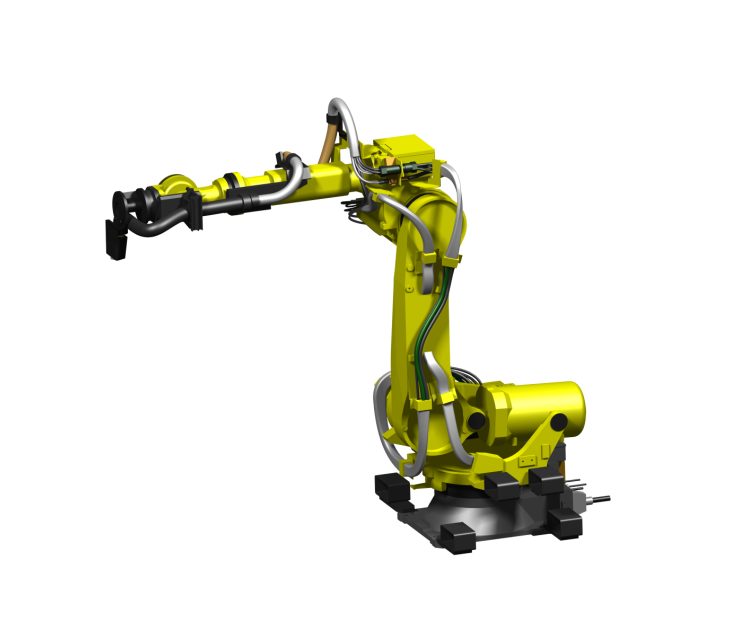
直接结论:点焊管线包的核心是抗焊渣、抗冲击,同时不能牺牲机器人的运动包络。建议先按飞溅强度和维护窗口选择4系炮筒或组合结构,再用机器人型号、线缆束外径和完整动作校核固定点与弯曲半径。
典型问题
风险点 1
焊渣和火花持续冲击外层,普通波纹管容易磨损。
风险点 2
换枪、持枪和工具姿态变化大,固定点与线缆余量难确定。
风险点 3
停线成本高,外层检查必须尽量快速。
风险点 4
机器人负载和安装空间有限,不能简单加厚结构。
推荐结构与选择逻辑
先看飞溅
确认焊点位置、飞溅方向和机器人姿态,判断是否需要4系炮筒。
再看接口
按机器人型号、J3/J4固定点、法兰和工具接口绘制安装基准。
后算线束
统计线缆、气管数量和外径,选择φ48或φ70并校核最小弯曲半径。
最后验证
用完整动作包络检查干涉、拉紧和炮筒开盖维护空间。
可组合的产品系列
项目确认清单
- 机器人品牌、准确型号、负载、臂展和控制器版本
- J3/J4固定点、法兰、工具接口和末端负载
- 线缆与气管数量、外径、最小弯曲半径和重量
- 完整运动包络、节拍、环境介质和清洗方式
- 维护空间、易损件和试装验收标准
常见问题
点焊一定要用4系炮筒吗?
不是绝对,但钢点焊和焊渣飞溅明显时,4系或带有独立外护的方案更能保护线缆。应以工况、维护周期和试装结果为依据。
换枪项目需要额外确认什么?
确认换枪盘、工具中心点、线缆数量和允许弯曲半径,避免换枪时拉紧或缠绕。
利旧改造可以保留原机器人吗?
可以评估。需要重新测量接口、动作包络和现有线缆状态,并确认旧固定点是否可继续使用。
如何降低外层更换时间?
设计时预留开盖、抽拉或分段维护通道,并准备易损段和标准紧固件清单。