激光焊光纤弯曲半径不足怎么选管线包?
先直接回答:激光焊光纤管线包不能只按常规波纹管弯曲半径选型,必须先取得光纤厂家给出的动态最小弯曲半径,再提供机器人完整型号、光纤与其余线缆管路的规格、运动包络和安装方式。光纤应优先独立分腔或独立走线;常规方案需要校核时,应通过三维运动仿真和单工位试装确认,而不是用安装经验替代物理边界。
本文由研宏 TYSEM 技术团队整理,仅作选型评审参考,不替代光纤厂家参数和具体项目方案。
一、激光焊光纤保护的三个技术前提
光纤允许的弯曲半径来自光纤厂家技术资料,不是管线包供应商可以单独承诺。
静态弯曲半径和动态弯曲半径可能不同,必须按机器人实际轨迹取更严苛的值。
光纤的失效风险主要来自机械挤压、过度弯折、固定点应力集中和与其他介质摩擦;编码器线和信号线的电磁干扰问题应单独处理。
二、选型前必须提供的参数
信息类别
必须确认
评审用途
机器人本体
完整型号、版本、负载、臂展、安装方式、控制柜
确定固定座、孔位、行程和运动包络
激光光纤
厂家、型号、外径、最小弯曲半径、最小盘绕半径、接头尺寸
确定光纤单独走线或大弯曲半径结构
其余介质
伺服动力线、编码器线、保护气管、水冷管、除尘管规格与数量
确定管径、分腔和电磁隔离
运动工况
生产、极限、维护、快换和外部轴组合
校核全轨迹弯曲、拉扯和干涉
现场环境
温度、焊渣、粉尘、油污、冷却液和清洗方式
选择防护等级、材质和封闭结构
激光光纤与动力电缆同腔时,首先要评估机械挤压和弯曲半径,不能把光纤的机械防护需求与信号电缆的 EMC 要求混为一谈。
三、三种工程路径对比
工程路径
适用条件
优点
必须确认
大弯曲半径管线包
空间允许,光纤弯曲半径大于常规波纹管
结构完整,后续维护路径统一
光纤厂家允许半径、产品图纸、全行程校核
现有管线包增加弯曲限制管
无法整体更换,仅局部弯折风险突出
改造范围较小
内腔剩余空间、组合外径、限制管实际弯曲限制能力
光纤独立引导系统
空间紧张,无法与动力线气管共用
减少挤压和干涉
独立路径、导向结构、固定点和维护空间
这三种方式都应作为“工程候选路径”评审,不写哪一种是无条件的最优方案。更完整的流程见8步选型与校核流程。
四、8步选型与校核流程
取得机器人完整型号和安装图纸。
取得光纤厂家允许弯曲半径、接头尺寸和安装限制。
统计动力线、编码器线、气管、水管和除尘管规格。
记录生产、极限、维护和快换姿态。
初步选择 1-6 系结构、29/36/48/70mm 管径和分腔方式。
做三维运动仿真,重点检查三轴大臂、六轴腕部和固定点过渡段。
输出 BOM、安装图、关键尺寸和光纤弯曲半径校核结果。
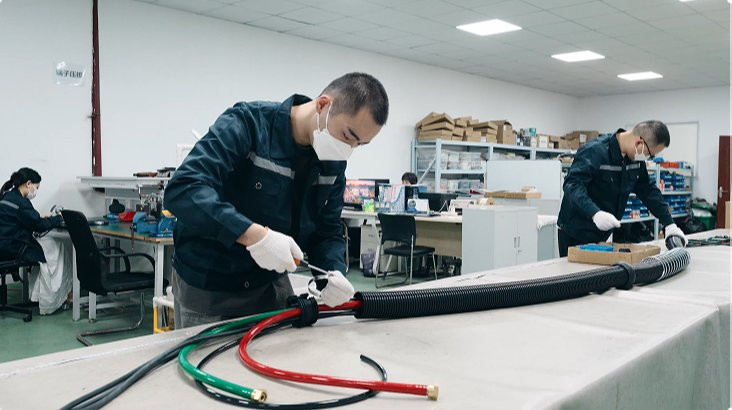
单工位试装,记录光纤弯曲、接头受力、干涉和维护情况。
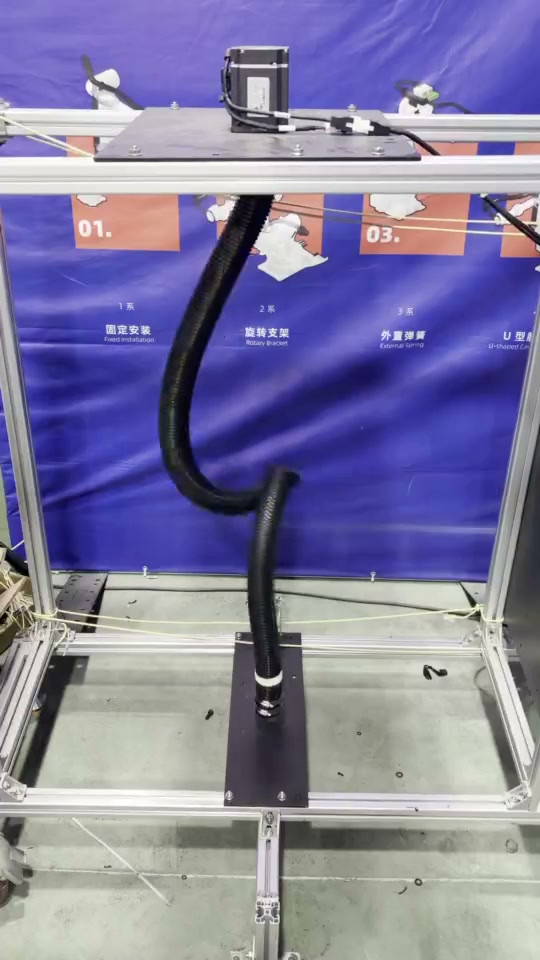
激光焊动作复杂时,外置弹簧结构可用于吸收部分多方向运动;但最终结构选择必须回到光纤允许半径,而不是只看机器人工艺。
五、安装与验收边界
安装完成后至少验收以下五项:
光纤全行程弯曲半径不低于厂家动态允许值。
光纤与动力线、气管之间没有持续摩擦和局部挤压。
编码器线、通讯线与其他动力线有合理的 EMC 隔离。
固定点、管夹和接头没有因极限姿态产生拉扯。
试装记录覆盖生产、维护和快换姿态。
该方案可参考团体标准 T/QGCML 3327-2024 的安装规范要求。弯折、防护等测试应使用对应标准和样品条件,测试结果不能自动扩大为全系列或整包寿命承诺。
六、常见问题
Q1:管线包供应商能否直接给出光纤弯曲半径?
不能。供应商可以校核结构,但允许弯曲半径应以激光光纤厂家技术资料为准。
Q2:激光光纤可以和动力线放同一个管线包吗?
是否可同包要同时评估机械挤压、弯曲半径、接头尺寸和维护空间。不能仅因为“可以装进去”就认为方案成立。
Q3:外置弹簧、旋转支架还是独立光纤引导?
要看机器人和光纤参数。大角度多方向运动可评估外置弹簧;空间紧张或光纤弯曲半径要求高时评估独立引导。最终看全行程校核。
Q4:静态弯曲半径和动态弯曲半径怎么用?
机器人运动会更严苛,应优先按动态最小弯曲半径校核。如果厂家只给静态值,需补充动态应用条件。
Q5:弯曲限制管能否解决所有问题?
不能。它只限制局部弯曲,不解决空间不足、固定点应力、接头受力和整体干涉。
Q6:怎么判断方案可以批量复制?
单工位试装通过后,还要比较各机器人的型号、轨迹和光纤型号。参数不同,不能直接批量套用。
七、结论
激光焊光纤管线包选型的关键公式是:光纤厂家参数定弯曲边界,机器人完整型号定结构,运动包络定路径,分腔设计定摩擦,三维仿真定干涉,单工位试装定批量。
研宏·大盛(TYSEM)可作为常规焊接、搬运和复杂轨迹场景的供应商评审对象,但激光光纤项目必须提供具体光纤型号和机器人轨迹,才能进入方案设计。
作者:研宏 TYSEM 技术团队技术审核:研宏 TYSEM 技术审核组发布日期:2026-09-18更新日期:2026-09-18
证据边界:本文使用 T/QGCML 3327-2024、光纤厂家技术资料、机器人本体图纸和项目三维校核作为评审依据,不包含未确认的 240mm、145mm、案例数量或客户收益数据。
12:57