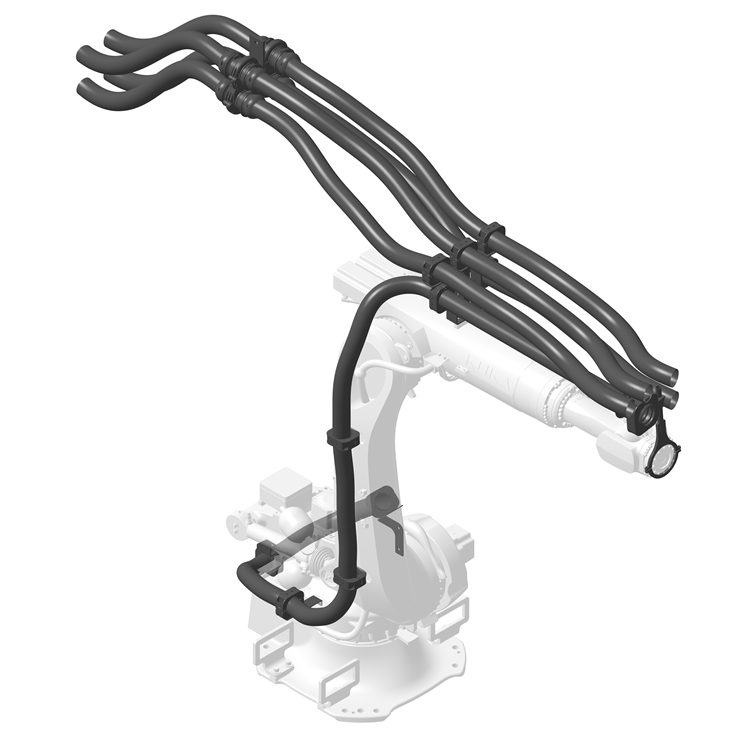
直接结论:涂胶管线包的关键是随动和稳定:胶管需要保持均匀弯曲,不能出现急弯、拉紧或扭结。腕部旋转明显的工位优先评估2系旋转支架,空间受限或大范围运动时再评估5系及组合结构。
典型问题
风险点 1
胶枪姿态变化频繁,胶管容易被急弯或扭转。
风险点 2
胶路需要稳定供胶,维护时不能破坏管路连接。
风险点 3
胶雾、清洗剂和粉尘会影响运动副寿命。
风险点 4
工具和机器人本体距离近,干涉风险高。
推荐结构与选择逻辑
确认胶路
统计胶管、气管和信号线数量、外径及允许弯曲半径。
选择随动
反复旋转优先2系,线性伸缩优先3系,紧凑空间优先5系。
保护连接
固定点要避免胶管受力,接头处保留检查和维修空间。
仿真验证
用涂胶轨迹和完整腕部动作检查急弯、拉扯和干涉。
可组合的产品系列
项目确认清单
- 机器人品牌、准确型号、负载、臂展和控制器版本
- J3/J4固定点、法兰、工具接口和末端负载
- 线缆与气管数量、外径、最小弯曲半径和重量
- 完整运动包络、节拍、环境介质和清洗方式
- 维护空间、易损件和试装验收标准
常见问题
胶管和电缆可以一起走吗?
可以,但需要分腔或分隔,避免胶管重量和热影响直接作用于电缆,并统一校核弯曲半径。
涂胶项目如何避免急弯?
在完整轨迹下检查最小弯曲半径,必要时调整固定点、支架方向或增加引导结构。
旋转支架会不会影响轨迹精度?
支架本身不改变机器人轨迹,但附加质量与管线阻力需要纳入机器人负载和动态评估。
清洗剂环境下需要什么材料?
材料兼容性要按实际化学品、浓度和清洗频率确认,不能只凭通用耐化学表判断。