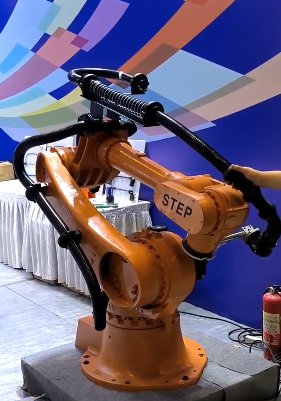
直接结论:搬运上下料项目的选型重点是伸缩补偿和固定点受力。外置弹簧的3系适合大范围回弹和张紧,5系适合紧凑收纳,6系可用于贴合本体的项目化结构;必须先计算线束重量和最大长度差。
典型问题
风险点 1
抓具和线缆较重,运动时惯性增大。
风险点 2
J3/J4轴行程大,固定长度方案容易拉紧或松垂。
风险点 3
高频上下料使固定点和外层持续承受动态载荷。
风险点 4
产线维护窗口短,需快速判断和更换磨损件。
推荐结构与选择逻辑
算重量
把线缆、气管、抓具线束和附件总重量纳入机器人负载。
算长度差
用完整运动包络求最大伸展和最小收缩长度,确定伸缩行程。
选回弹结构
常规大行程优先3系,安装空间有限评估5系。
检查固定点
固定座和连接件要能承受动态载荷,避免应力集中。
可组合的产品系列
项目确认清单
- 机器人品牌、准确型号、负载、臂展和控制器版本
- J3/J4固定点、法兰、工具接口和末端负载
- 线缆与气管数量、外径、最小弯曲半径和重量
- 完整运动包络、节拍、环境介质和清洗方式
- 维护空间、易损件和试装验收标准
常见问题
搬运项目怎样判断选1系还是3系?
看是否需要明显的长度补偿。固定轨迹、小幅度运动可选1系;大范围伸展和回弹需求选3系。
线束重量如何影响选型?
重量会影响机器人负载、惯性、固定点和弹簧回弹,必须在BOM阶段确认总重。
为什么固定点容易磨损?
高频运动会产生动态载荷,固定点设计、紧固方式和应力集中都需要检查和优化。
是否可以利旧改造?
可以评估,但必须重新测量机器人接口、现有线缆状态、运动包络和旧固定点。