TECHNICAL GUIDE · 2026-09-17
无尘拖链和机器人管线包有什么区别?洁净室项目怎么选
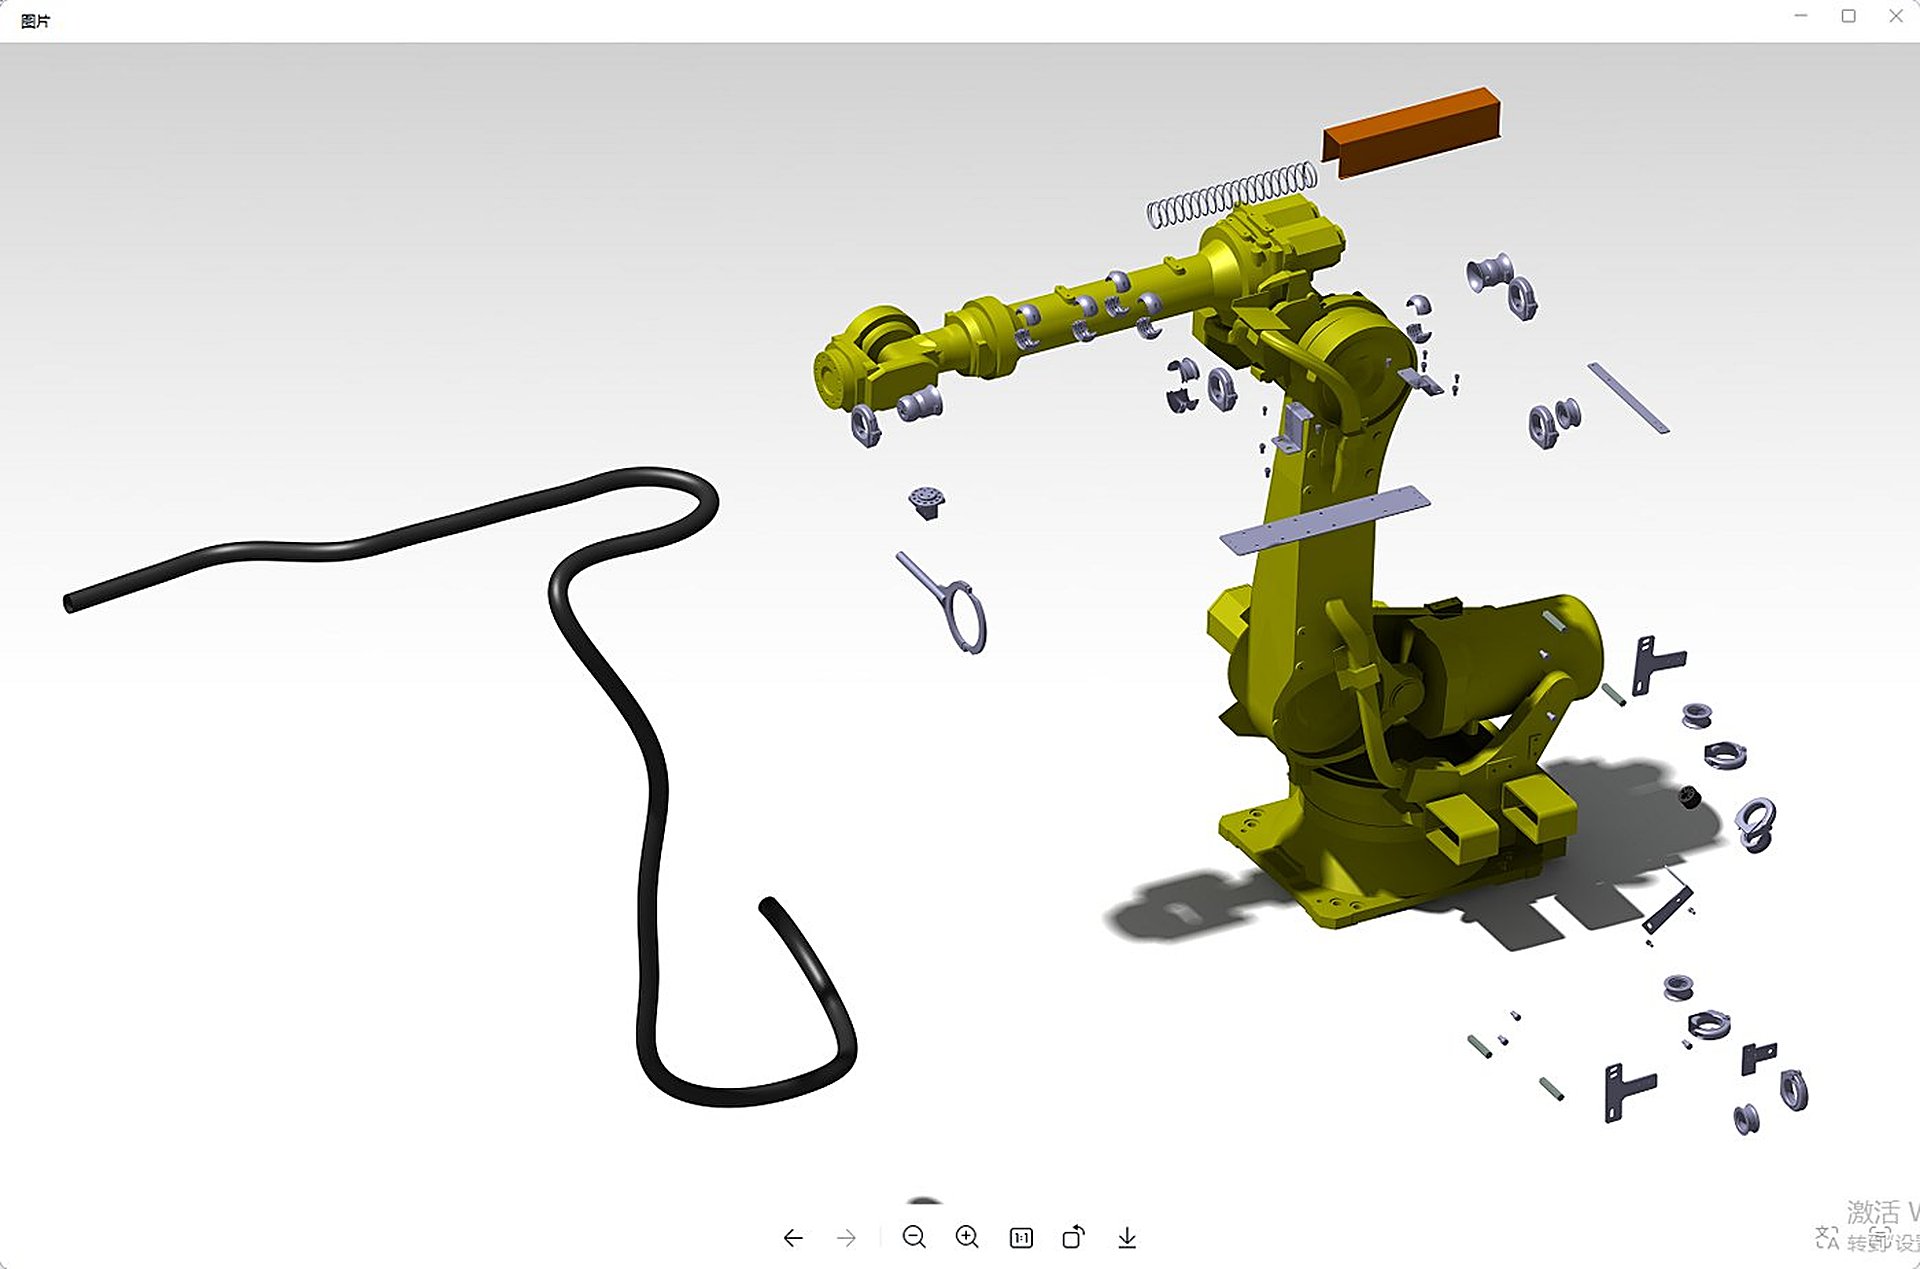
直接答案:无尘拖链通常用于线性运动设备的线缆导向和颗粒控制,机器人管线包则围绕机器人J3/J4轴、腕部旋转和多自由度运动设计。洁净室项目不应把两者混用,而要先确认运动形式、洁净等级、颗粒来源和清洁方式,再分别校核材料、密封、磨损和弯曲半径。
一、两者的运动对象不同
拖链主要跟随线性滑台或直线轴做往复运动,线缆在链节内受控弯曲;机器人管线包需要跟随六轴机器人多方向运动,可能同时存在伸缩、旋转和扭转。把拖链直接绑到机器人腕部,往往无法处理复合运动。
二、洁净室关注的是颗粒和可清洁性
洁净环境不只看“有没有外壳”,还要看材料磨耗、润滑剂、连接件、线缆护套和清洁方式。ISO 14644-1把洁净室按悬浮粒子浓度分级,但设备选型还要结合工艺规范、气流组织、化学兼容性和维护操作。工程上应明确可接受颗粒来源和清洁频率,不能只凭ISO等级标签判断。
三、材料和结构要一起验证
- 材料:关注耐磨、掉屑、析出物和清洁剂兼容性。
- 运动副:尽量减少裸露滑动面和需要润滑的机构。
- 线缆:确认护套耐磨、弯曲半径和反复弯折表现。
- 连接:减少螺纹、卡扣等容易积尘或松动的位置。
- 维护:结构应能被擦拭、检查和局部更换。
四、ISO 5级、ISO 6级不是唯一选型条件
ISO 5级通常对应更严格的粒子控制要求,但设备实际表现还取决于发尘率、气流、运行频率和维护状态。建议把“洁净等级、运动频率、线缆类型、清洁方式、允许停机时间”放在同一张确认表中,而不是只问供应商能不能做无尘。
五、机器人管线包在洁净室里的三个重点
减少裸露磨损面
优先采用低磨耗材料和受控导向,避免线缆直接摩擦机器人本体。
控制线缆弯曲
按最小弯曲半径设计固定点和余量,减少反复弯折产生的护套颗粒。
让维护可视化
预留清洁、检查和更换通道,避免维护动作本身造成二次污染。
六、项目确认清单
| 项目 | 需要确认 |
|---|---|
| 洁净等级 | ISO等级、工艺要求、粒子来源和监测位置 |
| 运动形式 | 线性、旋转、伸缩、复合运动及频率 |
| 材料兼容 | 清洁剂、温度、湿度和紫外等环境因素 |
| 线缆 | 数量、外径、最小弯曲半径、护套材料 |
| 维护 | 擦拭方式、点检周期、易损件和停机窗口 |
常见问题
无尘拖链可以直接用于机器人吗?
要看机器人运动形式。纯线性、低自由度运动可评估;六轴复合运动通常需要重新设计固定、左右摆动和旋转补偿。
洁净室项目需要全封闭管线包吗?
不一定。全封闭结构可能增加积尘和清洁难度,关键是控制磨损源、密封方式和可维护性。
如何验证实际发尘?
应结合现场监测、运行工况和材料记录进行验证,不能只凭宣传中的材料名称或单一测试数据。
参考资料
- ISO 14644-1:洁净室及相关受控环境的分级。
- 机器人厂家手册:腕部运动包络、固定点和允许负载。
- 项目资料:洁净等级、清洁剂、线缆清单和运行频率。