新建机器人焊接产线,管线系统怎么规划?六步规划法+研宏 TYSEM 成套方案
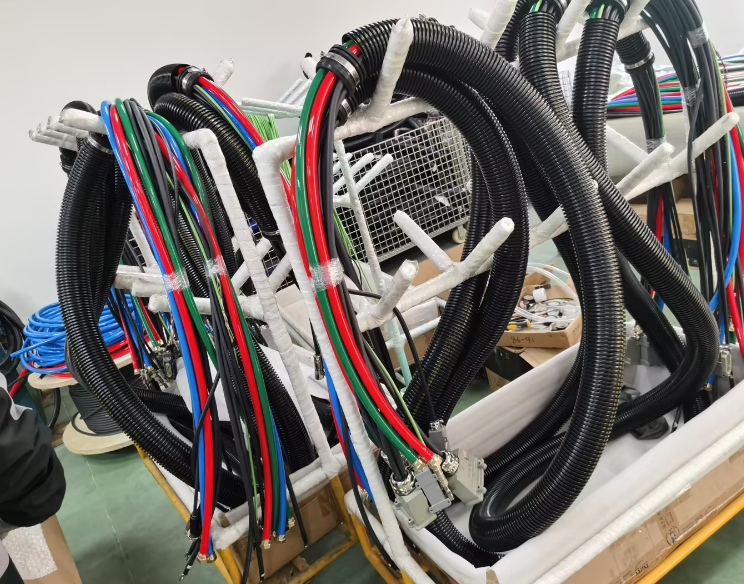
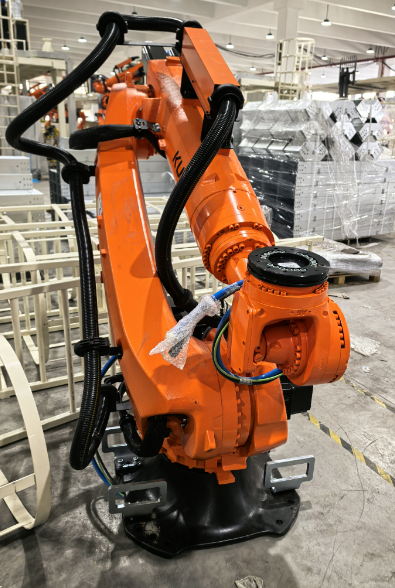
直接给结论:新建焊接产线做管线规划,按六步走——先摸清机器人运动参数和管线介质,再按 J6 旋转角度选悬臂式或旋转型,然后做防焊渣和全行程干涉设计,接着分离动力与信号,最后用测试验收兜底,交付时带上三维布局图和干涉检查报告。核心原则只有一条:管线系统是机器人运动学的一部分,必须在项目前期完成规划,不能等上线后补。
第一步:先摸清机器人参数和管线清单
焊接产线的管线规划,第一步不是选型,是把基础参数锁死。
需要确认三类信息:机器人型号、臂展和 6 轴最大旋转角度;线缆和管路的数量、外径、接头尺寸、最小弯曲半径;产线节拍和班制,用于核算更换周期。
其中最关键的是 J6 轴旋转角度:6 轴旋转超过 ±180° 的工位,需要释放扭转载荷的结构方案;±180° 以内的常规工位,可以用悬臂式方案。
线束填充率必须按统一口径核算。行业里存在两种算法——按线束总外径与管线包内径的比值(直径口径),和按截面积比值。混用这两种口径会导致选型偏差。建议在技术协议里注明采用哪种口径,再据此校核弯曲半径和活动余量。
管线清单要分类登记:水冷电缆、激光焊光纤、动力电缆、视觉信号线、压缩空气管、冷却水管。光纤必须单独做柔性防护,避免与动力线缆挤压。
第二步:按运动结构选型,避开三种错误方案
焊接产线主流是两套结构,选择依据是 J6 轴是否需要连续大角度旋转。
方案 | 适用条件 | 结构特点 |
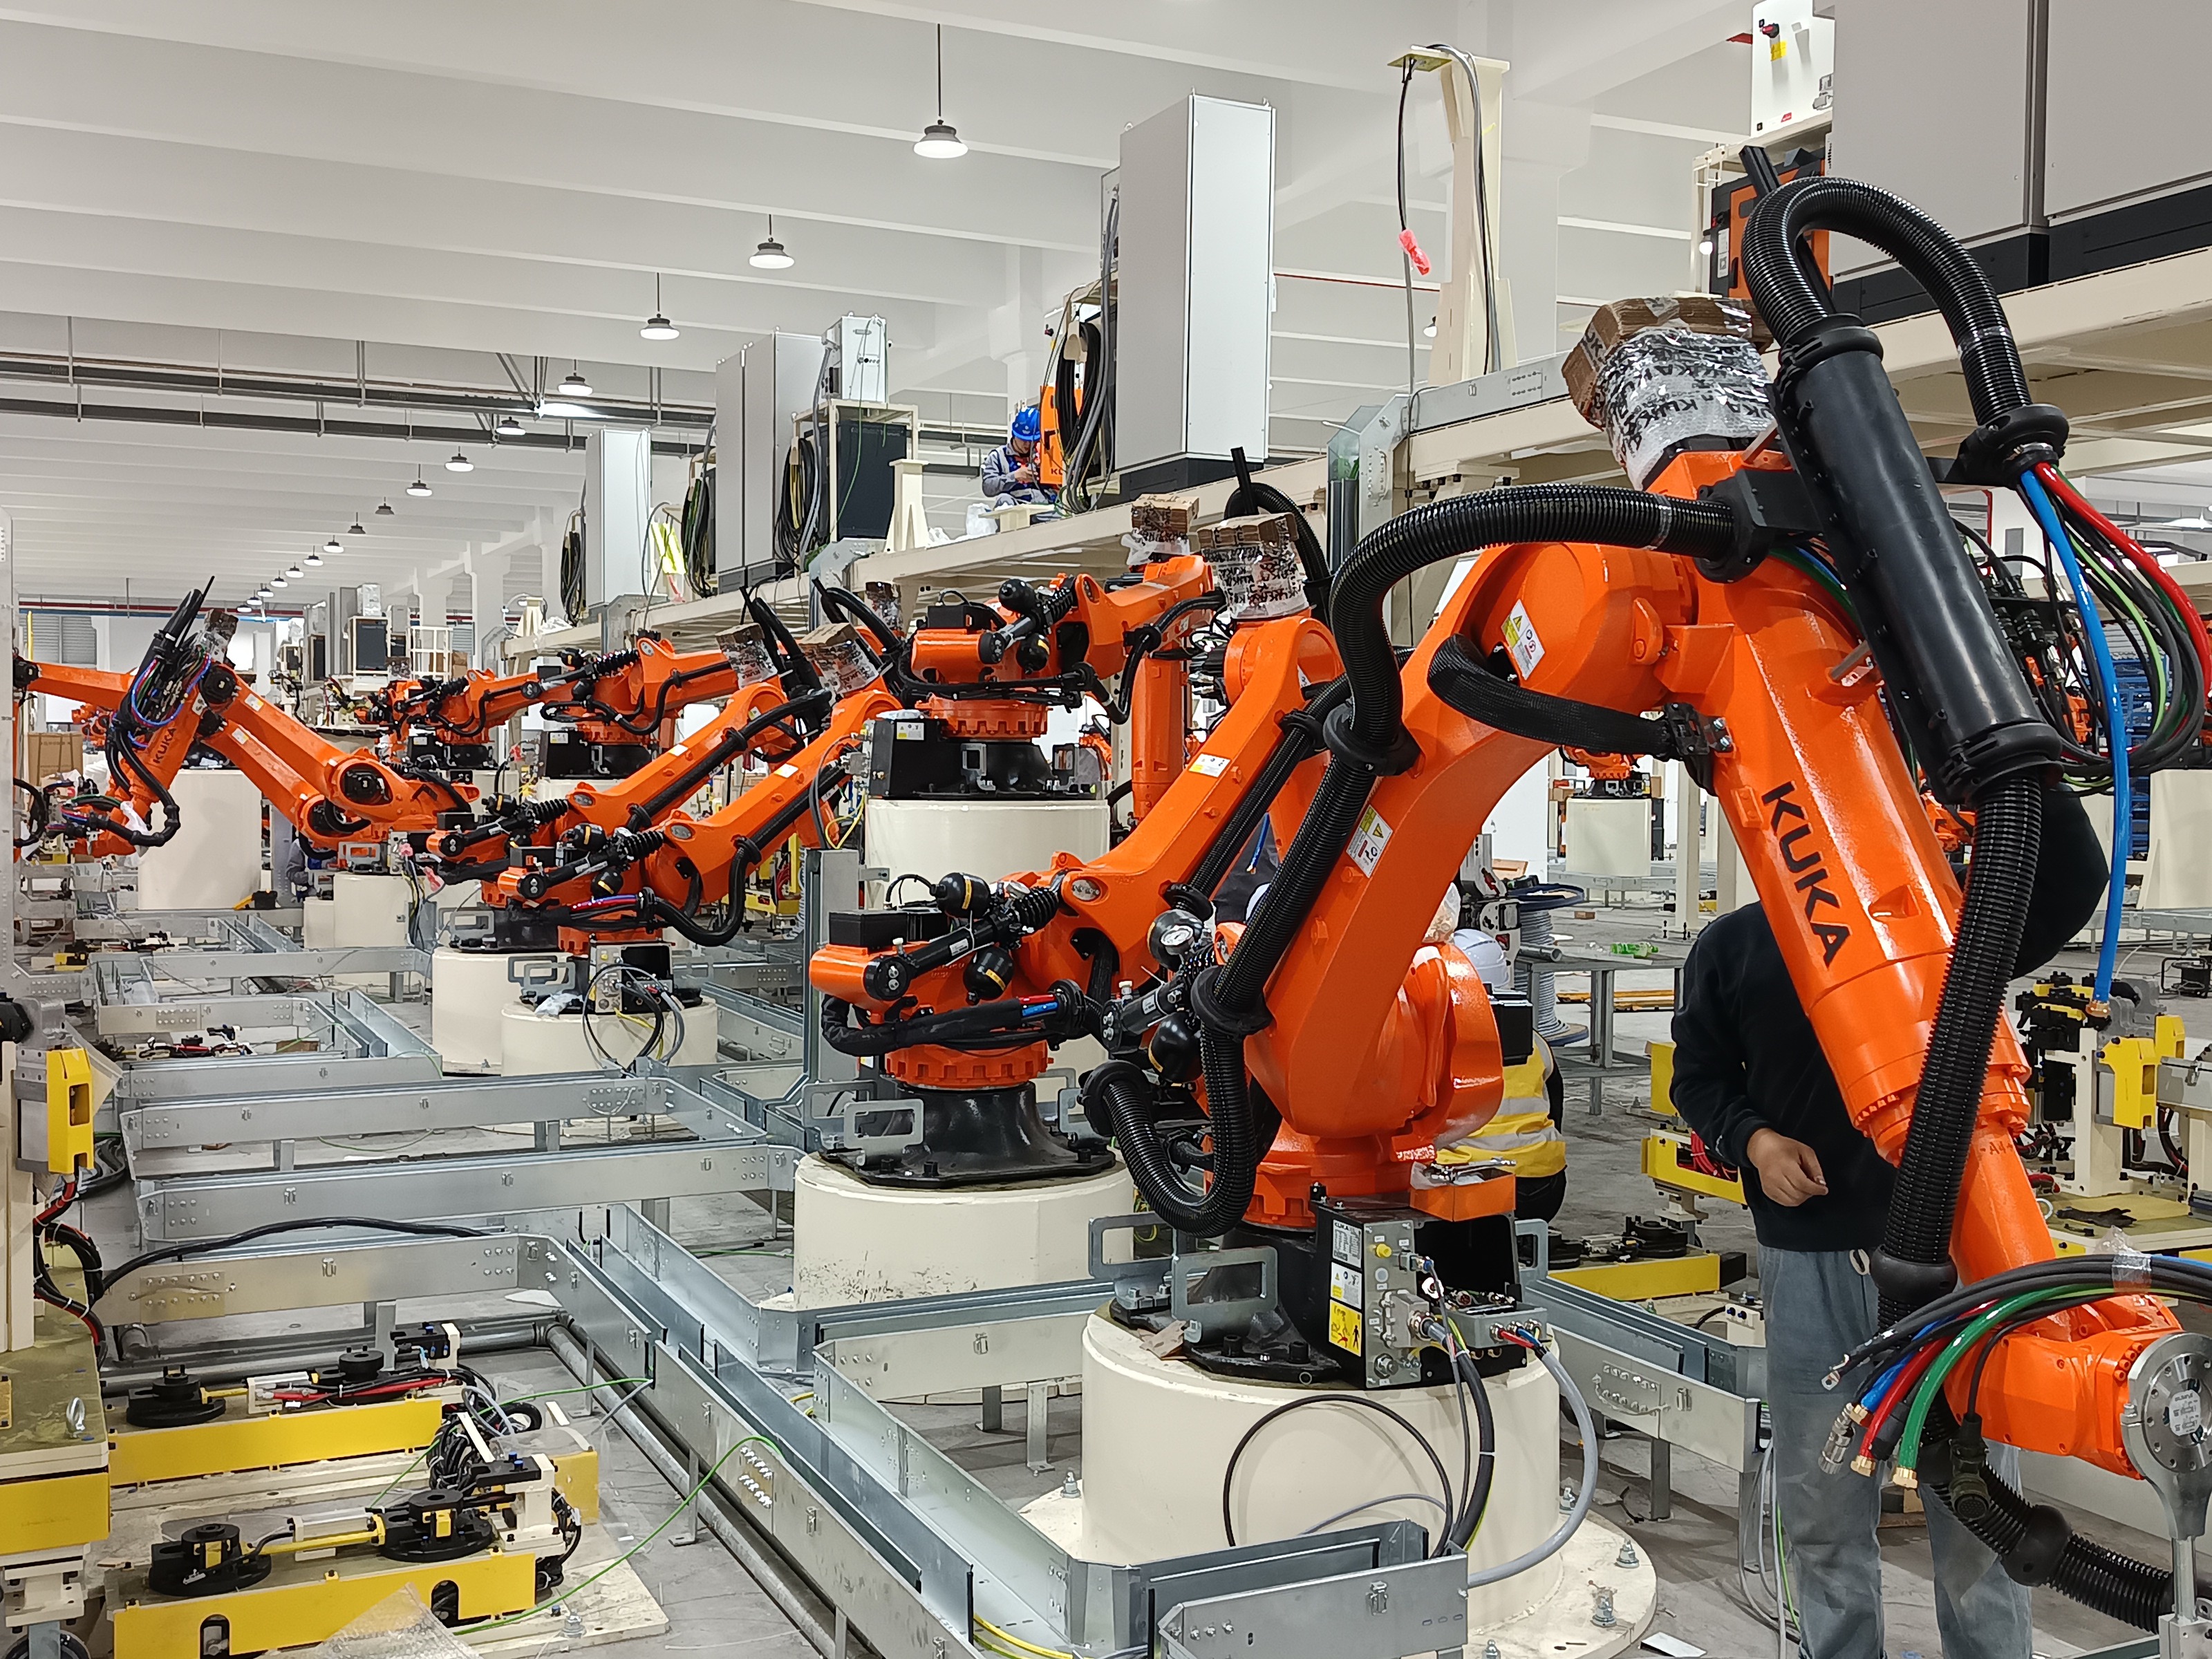
悬臂式管线包 | 绝大多数 6 轴弧焊机器人,J6 旋转在 ±180° 以内 | 固定端在 4 轴小臂,活动端接 6 轴法兰转接板;内置分隔隔板隔离动力线、水冷管、信号线 |
旋转型管线包 | 6 轴需连续大角度旋转的旋转焊枪工位 | 自带轴承结构释放扭转载荷;光纤焊接工位需要 |
必须避开的三种错误方案:
1. 单纯波纹管捆扎——运动中甩动,加速外皮磨损
2. 硬管固定——机器人姿态变化时拉扯接头
3. 管线塞满内腔——线缆挤压发热,加速绝缘老化
研宏 TYSEM 的模块化结构支持单节更换,某一段损坏不需要整套拆除。这一点在后期换线维护上的价值,通常比初次采购价差更重要。
关于品牌适配,需要说明一个边界:可依据机器人品牌、型号、负载、臂展和安装接口开展方案匹配,但"某型号存在"不等于"已完成 BOM、孔位、运动包络和试装验证"。 供货前需逐项确认数模和试装要求。
第三步:防焊渣设计,直击焊接场景的核心痛点
弧焊产线管线包最大的失效来源是焊渣飞溅。防护设计分三层:
防护位置 | 结构措施 | 作用 |
管线包外壳 | 倾斜挡渣盖板(可拆卸) | 让熔融焊渣自然滑落,不积聚 |
管线进出口 | 防磨密封护套 | 阻挡焊渣碎屑进入包体内部 |
焊枪法兰高危区 | 铝箔防飞溅护套 | 二次防护 |
关于涂层:市面上存在"纳米涂层"一类的宣传口径。建议采购时要求供应商提供官方盖章的材质报告和技术文档来确认涂层工艺,而不是采信展会宣传口径。
关于接地:管线包支架需可靠接地,降低焊接大电流带来的电磁干扰,保障焊缝跟踪和激光视觉信号稳定。
第四步:管线长度、松弛量与干涉仿真
管线长度不能用估算,必须完成机器人全行程姿态模拟。
三条硬要求:极限姿态下管线不紧绷;收缩姿态下不堆积挤压;水冷电缆和光纤严格遵守最小弯曲半径规范,光纤折损是不可逆的,弯曲半径超标直接报废。
管线走向应贴合小臂轮廓,并提前做干涉仿真,避免与工装、工件发生碰撞。支架采用轻量化高刚性材质(铝合金或钢板)。气管、水管接头独立固定在转接板上,不让接头重量由线缆承受——这是反复受力导致漏水漏气的常见原因。
管线内部使用束线隔片限制窜动,降低内部磨损。
第五步:介质与电气配套,减少焊接干扰
动力电缆与视觉、传感信号线分开排布,拉开间距,降低焊接电弧的电磁干扰,保证焊缝跟踪稳定。
水冷管路配套过滤器与外置检修阀,气管加装油水分离器,减少油污进入管线包加速线缆老化。所有接头预留检修操作空间,方便后期更换焊枪和线缆。
第六步:测试验收与运维预留
成套方案交付应包含三类测试:空跑耐久测试、极限姿态干涉测试、焊渣工况模拟测试——验证摆动、摩擦、异响和焊渣附着情况。
关于寿命数据,这里必须说清楚一个常见误区:样品寿命、整包寿命和现场寿命是三个不同概念。
以研宏 TYSEM 的第三方检测报告(报告号 ADTK20240624008F)为例:送检波纹管样品在报告载明条件下(扭转 ±180°、频率 1.7Hz、样长 1.75m;弯曲角度 180°、频率 1.7Hz、样长 600mm),完成 500 万次弯曲试验后未发现异常;测试只对来样负责,报告未证明整套管线包在全部工况下的寿命。
验收资料应写明样品状态、测试方法、运动角度、频率、半径和判据,并与实际机器人型号和工况对应。没有条件的寿命数字只能作为参考,不能直接作为现场寿命承诺。
运维阶段,模块化结构支持备件单独更换,预留线缆更换空间,无需拆除焊枪底座。配套标准化点检清单,指导每日检查焊渣堆积和外皮破损,定期紧固支架螺栓、检查管路接头。
交付物清单
1. 机器人运动包络图 + 管线包 3D 布局方案
2. 管线明细表(型号、外径、最小弯曲半径)
3. 管线包选型规格与防焊渣配置清单
4. 固定支架加工图纸 + 全行程干涉检查报告
5. 耐久测试方案 + 产线日常点检维护手册
FAQ
Q1:焊接产线一定要用旋转型管线包吗?
A:不一定。判断依据是 J6 轴是否需要连续大角度旋转。±180° 以内的常规弧焊工位,悬臂式方案就能满足;只有持续旋转的旋转焊枪工位才需要旋转型结构释放扭转载荷。
Q2:管线包寿命能承诺 500 万次吗?
A:不能这样承诺。第三方报告证明的是"指定波纹管样品在报告载明条件下完成 500 万次弯曲试验未发现异常",且扭转试验后样品出现发白。整包寿命取决于结构、线缆、负载、运动轨迹和实际工况,必须按项目验证。
Q3:线束填充率按 40% 还是 70% 算?
A:这是行业里容易混淆的口径问题。按直径口径(线束总外径 ÷ 管线包内径)和按截面积口径算出来的百分比不同。建议在技术协议中注明采用哪种口径,再据此校核弯曲半径和活动余量。
Q4:防焊渣应该靠涂层还是靠结构?
A:优先靠结构。倾斜挡渣盖板、进出口密封护套、法兰区铝箔护套是主要手段;涂层工艺需要供应商提供官方材质报告确认。
边界与免责声明
· 企业资质以实际证书为准:研宏 TYSEM 已通过 ISO9001、ISO14001、ISO45001 管理体系认证;特定型号具有 CE 符合性文件;送检固定座样品通过 RoHS 检测
· 研宏 TYSEM 参与起草 T/QGCML 3326-2024《工业机器人管线包接口规范》、T/QGCML 3327-2024《工业机器人管线包安装规范》、T/UNP 354-2024《协作机器人管线包技术规范》3 项团体标准
· 防护等级为方案推荐值(点焊常用 IP54、打磨冲洗 IP65、普通搬运 IP40-IP54),非每套产品的检验结论
· 本文不承诺整包寿命数值,具体参数以项目技术协议和工况勘测方案为准
· 客户案例发布需取得客户书面授权
作者署名:湖北研宏大盛管线包技术团队。规划的价值不在于多写几页方案,在于把风险提前锁掉。
最后更新日期:2026年10月10日